วันจันทร์ที่ 12 พฤศจิกายน พ.ศ. 2555
สร้าง HeatMap ด้วยตนเอง
API HeatMap ของ Google Maps V3 สร้างความประทับใจให้ผมมากในการ สรุปเชิงปริภูมิ (spatial summarize) และ การสร้างภาพ (visualization) จากจุดจีพีเอส Waypoint/GPX หรือ Geotag-Photo( EXIF-jpg) หากเราอยากมีความสามารถจะประมวลผลเอง เช่นการสร้าง web service
มีโค้ดให้เรียกใช้แล้วที่นี่ครับ
http://www.sethoscope.net/heatmap/heatmap.py
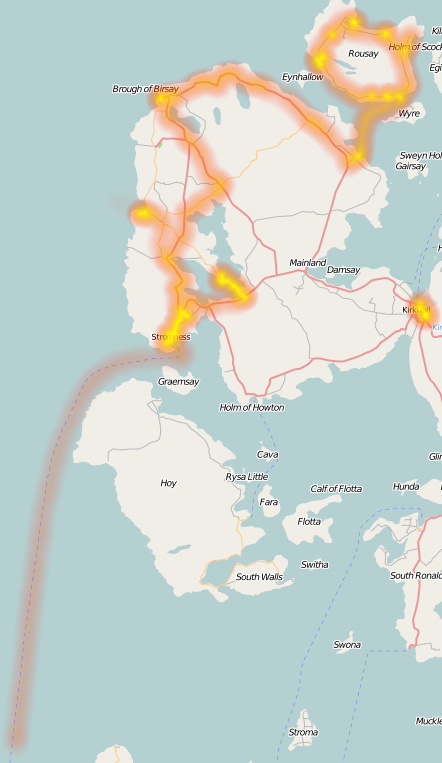
เช่นการใช้คำสั่ง
heatmap.py -g orkney.gpx -o orkney.png --height 800 --osm
จะได้ผลตามนี้


วันศุกร์ที่ 9 พฤศจิกายน พ.ศ. 2555
กูเกิ้ลสตรีทวิวมาเยี่ยมบ้าน
บ้านผมอยู่ในซอยและเส้นทางเข้าถึงค่อนข้างซับซ้อน นึกไม่ถึง Google Street Car ยังอุตส่าห์แอบวิ่งมาถ่ายรูปเมื่อเดือนมีนาคม 2555 ที่ผ่านมาไม่น่าเชื่อเลยจริง
View Larger Map
View Larger Map
วันอาทิตย์ที่ 16 กันยายน พ.ศ. 2555
HeatMap โดย Google แล้ว NavTeq/Nokia ก็ด้วย
แนวคิด heatmap หากเปรียบเทียบกับ แนวคิดนักภูมิศาสตร์บ้านๆก็คือการการสร้าง contour จากจุดระดับความสูง เพียงแต่ว่า heatmap ของ google 'ค่าจุดระดับ' เป็นค่าพิกัดของตำแหน่งร้านค้า สถานบันเทิง กินดื่มเทียว และอะไรก็ได้ กายภาพ สังคม เศรษฐกิจ การเงิน บันเทิง google ออกแบบ api layer heatmap และยังมี "api as a service" มาพร้อม
ส่วน Nokia/NAVTEQ ก็มีเหมือนกัน ลองดู สถานที่กิน ดื่ม เที่ยว ตามแนวข้อมูล NAVTEQ/Nokia
 ก็จะเห็นว่าหนาแน่นมากแถวๆ ถนนข้าวสาร ธนิยะ สยามสแควร์ นานา พร้อมพงษ์ คงต้องไปตรวจ ground truth เองนะครับ

วันพฤหัสบดีที่ 30 สิงหาคม พ.ศ. 2555
การทำแผนที่ด้วยอากาศยานขนาดเล็กไร้คนขับ
เอกสารประกอบการบรรยาย
การสัมมนาเรื่อง การทำแผนที่ด้วยอากาศยานขนาดเล็กไร้คนขับ
Seminar on Small Unmanned Aerial Vehicle (UAV) for Mapping
โดยความร่วมมือ คณะวิศวกรรมศาสตร์ จุฬาลงกรณ์มหาวิทยาลัย และ กรมที่ดิน
วันศุกร์ที่ 31 สิงหาคม พศ. 2555
สถานที่ ห้องประชุมชั้น 6 อาคารรังวัดและทำแผนที่ ถ.แจ้งวัฒนะ, ต.บางพูด อ.ปากเกร็ด จ.นนทบุรี
1) การทำแผนที่และข้อมูลจากอากาศยานไร้คนขับชนิดเบา Mapping and Geodata Survey using light-weight UAV
2) ซอฟต์แวร์ออนไลน์วางแผนการบิน (UAV Flight Planning)
3) สนามทดสอบการทำแผนที่ด้วยอากาศยานไร้คนขับ
4) ข้อบังคับและกฏหมายคมนาคมและขนส่งทางอากาศ และการปฏิบัติงานด้วยอากาศยานไร้คนขับขนาดเล็ก
การสัมมนาเรื่อง การทำแผนที่ด้วยอากาศยานขนาดเล็กไร้คนขับ
Seminar on Small Unmanned Aerial Vehicle (UAV) for Mapping
โดยความร่วมมือ คณะวิศวกรรมศาสตร์ จุฬาลงกรณ์มหาวิทยาลัย และ กรมที่ดิน
วันศุกร์ที่ 31 สิงหาคม พศ. 2555
สถานที่ ห้องประชุมชั้น 6 อาคารรังวัดและทำแผนที่ ถ.แจ้งวัฒนะ, ต.บางพูด อ.ปากเกร็ด จ.นนทบุรี
1) การทำแผนที่และข้อมูลจากอากาศยานไร้คนขับชนิดเบา Mapping and Geodata Survey using light-weight UAV
2) ซอฟต์แวร์ออนไลน์วางแผนการบิน (UAV Flight Planning)
3) สนามทดสอบการทำแผนที่ด้วยอากาศยานไร้คนขับ
4) ข้อบังคับและกฏหมายคมนาคมและขนส่งทางอากาศ และการปฏิบัติงานด้วยอากาศยานไร้คนขับขนาดเล็ก
วันพุธที่ 22 สิงหาคม พ.ศ. 2555
เปิดโลกวิศวกรรมสำรวจ
การนำเสนอต่อนิสิตชั้้นเรียน Exploring Engineering World หัวข้อ Survey Engineering เมื่อ 23 สิงหาคม 2555 ครั้บ
วันอาทิตย์ที่ 29 กรกฎาคม พ.ศ. 2555
ไลดาร์ใช้ทำอะไรได้มากกว่าที่คิด
องค์การความร่วมมือระหว่างประเทศของญี่ปุ่น หรือ ไจก้า ได้จัดทำแบบจำลองระดับด้วยการบินสำรวจด้วยเทคโนโลยีในพื้นที่น้ำท่วมวิกฤติลุ่มแม่น้ำเจ้าพระยา ครอบคลุมพื้นที่กว่า 25,000 ตารางกิโลเมตร ข้อมูลไลดาร์มีหนาแน่นของจุดทุกๆ 2x2 ตารางเมตร ค่าระดับจากไลดาร์มีความแม่นยำทางระดับสูงถึง 10-30 เซนติเมตร ข้อมูลดังกล่าวจะเป็นรากฐานที่สำคัญในการวิเคราะห์ กำหนดนโยบายแก้ใขปัญหาน้ำท่วมในลุ่มแม่น้ำเจ้าพระยาได้อย่างมาก
ข้อมูลไลดาร์ที่มีคุณลักษณะแบบเดียวกันนี้ รัฐบาลฟินแลนด์ก็ได้จัดทำขึ้น และมีแนวคิดก้าวหน้าให้เกิดประโยชน์อย่างกว้างขวาง เปิดให้ดาวโหลดได้ทั้งประเทศ ตามหน้าจอภาพนี้
 ทำให้นักพัฒนานำไปคิดต่อยอด แสดงให้เห็นการประยุกต์ใข้มากมายตามตัวอย่าง

วันจันทร์ที่ 25 มิถุนายน พ.ศ. 2555
2011 ปีแห่ง Dense Point Matching
ครึงปีหลังของปีพศ.2554 เกิดอุทกภัยครั้งใหญ่ แม้ว่าผู้เขียนจะโชดดีไม่ได้รับผลกระทบ แต่ก็ได้มีเป็นอนุกรรมการ ส่วนหนึ่งการแก้ใขวิกฤต ปีที่แล้วเลยตกข่าว พัฒนาการเทคโนโลยีการรังวัดด้วยภาพ ปีที่แล้วอาจถือได้ว่าเป็นปีของ Dense Point Matching ที่เป็นอัลกอริธึมการสร้าง แบบจำลองพื้นผิว (digital surface model: DSM) ความละเอียดสูงมากเป็น cloud point แบบหนึ่ง ความละเอียดมากที่เรียกว่า "1จุดภาพ ต่อ 1จุดระดับ" ที่เดียว
การรังวัดพิกัดในสามมิติจากหลายๆภาพ ที่เรียกว่า Structure-from-Motion(sfm) หรือ geometry from multiple view ได้รุดหน้าไปมากในวงการ computer vision จนทำให้เกิดชุดซอฟต์แวร์มาตรฐาน CMVS/PMVS/Bundler ที่ประกอบด้วยซอฟต์แวร์วิเคระห์หาจุดเด่นบนภาพ (key points /SIFT operator ) ต่อเนื่องด้วยการทำ block adjustment สำหรับภาพถ่ายด้วยกล้อง non-metric PMVS/bundler ได้มีผู้นำประยุกต์ใช้กับภาพที่จาก UAV เพื่อ \ทำ block adjustment, สร้าง DSM/DEM แล้วผลิตภาพออร์โท อย่างได้ ตัวอย่างเช่น ชุดซอฟต์แวร์ Pix4D/UAV v1.0
ในปี 2011 อัลกริธึมอีกอันหนึ่งที่สามารถจะสร้าง DSM หนาแน่นสูงที่เรียกว่า Dense Image Matching งานวิจัยของ Hirschmueller เขาเรียกอัลกอรึธิมนี้ว่า Semi-Global Matching (SGM) ผลที่ได้ทำให้เราสามารถสร้าง DSM หนาแน่นมากได้ โดยเฉพาะภาพจากระบบกล้องถ่ายภาพดิจิทัลที่สร้างบันทึกภาพ along-strip overlap > 80% และ across-strip overlap > 70% รวมถึงภาพจากกล้อง UAV ที่มักเป็นกล้องในทั้งตลาดที่มีความไวในการบันทึกภาพอยู่แล้่ว DSMที่ผลิตได้มีแนวโน้มในหลายปัจจัยดีกว่าไลดาร์ที่ได้จากเลเซอร์สแกนเนอร์ วัดระยะมุมโดยตรงจากอากาศยาน ในตารางข้างล่างเปรียบเทียบคุณลักษณะ point cloud จาก LiDAR เทียบกับ SGM
ที่มา: ดัวแปลงจาก Gehrke et.al.
ดังนั้นจึงมีผู้กล่าวว่า The Empire (Photogrammetry) is striking (Lidar) back! มีผู้เรียกศาสตร์ที่การรังวัดด้วยภาพเข้าสู่ยุกต์การผลิต DSM ความละเอียดสูงนี้ว่า Multi-ray Photogrammetry, All-in-one Photogrammetry
SEMI-GLOBAL MATCHING: AN ALTERNATIVE TO LIDAR FOR DSM GENERATION? S. Gehrke , K. Morin , M. Downey , N. Boehrer , T. Fuchs
Heiko Hirschmüller (2008), Stereo Processing by Semi-Global Matching and Mutual Information, in IEEE Transactions on Pattern Analysis and Machine Intelligence, Volume 30(2), February 2008, pp. 328-341.
การรังวัดพิกัดในสามมิติจากหลายๆภาพ ที่เรียกว่า Structure-from-Motion(sfm) หรือ geometry from multiple view ได้รุดหน้าไปมากในวงการ computer vision จนทำให้เกิดชุดซอฟต์แวร์มาตรฐาน CMVS/PMVS/Bundler ที่ประกอบด้วยซอฟต์แวร์วิเคระห์หาจุดเด่นบนภาพ (key points /SIFT operator ) ต่อเนื่องด้วยการทำ block adjustment สำหรับภาพถ่ายด้วยกล้อง non-metric PMVS/bundler ได้มีผู้นำประยุกต์ใช้กับภาพที่จาก UAV เพื่อ \ทำ block adjustment, สร้าง DSM/DEM แล้วผลิตภาพออร์โท อย่างได้ ตัวอย่างเช่น ชุดซอฟต์แวร์ Pix4D/UAV v1.0
ในปี 2011 อัลกริธึมอีกอันหนึ่งที่สามารถจะสร้าง DSM หนาแน่นสูงที่เรียกว่า Dense Image Matching งานวิจัยของ Hirschmueller เขาเรียกอัลกอรึธิมนี้ว่า Semi-Global Matching (SGM) ผลที่ได้ทำให้เราสามารถสร้าง DSM หนาแน่นมากได้ โดยเฉพาะภาพจากระบบกล้องถ่ายภาพดิจิทัลที่สร้างบันทึกภาพ along-strip overlap > 80% และ across-strip overlap > 70% รวมถึงภาพจากกล้อง UAV ที่มักเป็นกล้องในทั้งตลาดที่มีความไวในการบันทึกภาพอยู่แล้่ว DSMที่ผลิตได้มีแนวโน้มในหลายปัจจัยดีกว่าไลดาร์ที่ได้จากเลเซอร์สแกนเนอร์ วัดระยะมุมโดยตรงจากอากาศยาน ในตารางข้างล่างเปรียบเทียบคุณลักษณะ point cloud จาก LiDAR เทียบกับ SGM
| คุณลักษณะ | แบบจำลองที่ได้ | ความละเอียดถูกต้องทางราบ | ความละเอียดถูกต้องทางดิ่ง | ความละเอียดจุดภาพของภาพ | ความเร็วในการประมวลผล |
|---|---|---|---|---|---|
| Lidar | DSMและDEM | 10-30 ซม | 5 ซม. | 30 ซม. | 1 ล้านจุดต่อชั่วโมง |
| SGM | DSM | 0.5 GSD | 1.5 GSD | 5 ซม. | 20,000 จุดต่อชั่วโมง |
ดังนั้นจึงมีผู้กล่าวว่า The Empire (Photogrammetry) is striking (Lidar) back! มีผู้เรียกศาสตร์ที่การรังวัดด้วยภาพเข้าสู่ยุกต์การผลิต DSM ความละเอียดสูงนี้ว่า Multi-ray Photogrammetry, All-in-one Photogrammetry
SEMI-GLOBAL MATCHING: AN ALTERNATIVE TO LIDAR FOR DSM GENERATION? S. Gehrke , K. Morin , M. Downey , N. Boehrer , T. Fuchs
Heiko Hirschmüller (2008), Stereo Processing by Semi-Global Matching and Mutual Information, in IEEE Transactions on Pattern Analysis and Machine Intelligence, Volume 30(2), February 2008, pp. 328-341.
สมัครสมาชิก:
บทความ (Atom)